
A five-axis machining center is only as good as the workholding that supports it. A fixture that blocks the rotary table or interferes with the cutter path turns a five-axis machine into a t...
بیشتر بخوانید
نحوه مقایسه دستگاه های مکان یابی دستی با سیستم های موقعیت یابی نقطه صفر پنوماتیک در CNC
چرا انتخاب روش کارگری باعث افزایش اقتصاد طبقه فروشگاه می شود؟
هر سلول ماشینکاری در ثانیه هایی که بین قطعات سپری می شود زندگی می کند یا می میرد، نه ثانیه هایی که صرف برش فلز می شود. اگر روش گیره با ترکیب کار مطابقت ضعیفی داشته باشد، کارگاهی که هشت ساعت در روز کارخانههای سه محوره را کار میکند، میتواند زمان بیشتری را برای تعویض ثابت نسبت به برداشتن تراشه واقعی از دست بدهد. به همین دلیل است که تصمیم بین یک دستگاه مکان یابی دستی و یک سیستم موقعیت یابی نقطه صفر پنوماتیکی مستحق همان بررسی دقیق سرعت اسپیندل یا انتخاب ابزار است.
این دو رویکرد مشکل اساسی یکسانی را حل میکنند، مکان قطعه قابل تکرار در یک صفحه ثابت، اما آنها در ساختار هزینه، زمان چرخه و بار کاری اپراتور بسیار متفاوت هستند. درک اینکه هر کدام کجا میآیند، تفاوت بین ارتقای کارگاهی است که هزینه خود را در ماهها پرداخت میکند و ارتقایی که کمتر از آن در کشو استفاده میشود.
مشاهده میدانی: مغازههایی که از اتصال پیچدار به سمت نقطه صفر ساختاریافته تغییر میکنند معمولاً کاهش تغییر را در محدوده 70 تا 90 درصد در هر تعویض ثابت گزارش میکنند، اگرچه رقم دقیق به شدت به پیچیدگی قطعه و اندازه دسته بستگی دارد.
دستگاه مکان یابی دستی: مکانیک، نقاط قوت و محدودیت ها
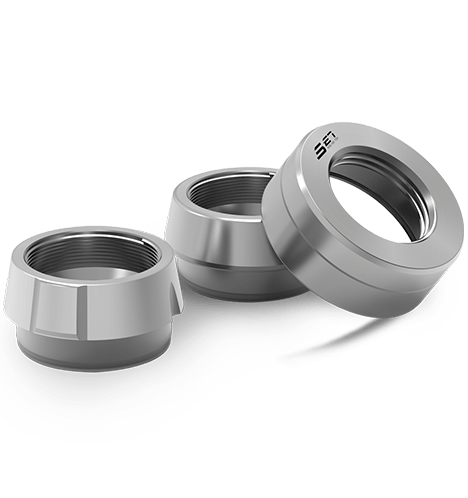
A دستگاه مکان یابی دستی یک عنصر مکان یابی مکانیکی است، معمولاً یک حلقه، پین یا یقه تعیین مکان، که اپراتور با دست آن را درگیر می کند تا قطعه کار یا صفحه فیکسچر را در یک موقعیت مرجع شناخته شده قرار دهد. خود دستگاه نیروی گیره ایجاد نمی کند. محل را تعیین می کند و یک گیره، پیچ یا اهرم جداگانه قطعه را محکم می کند.
Where Manual Systems Excel
- هزینه سرمایه اولیه پایین در مقایسه با سخت افزار موقعیت یابی خودکار
- هیچ وابستگی به تامین هوای مغازه، کنترل الکتریکی یا یکپارچه سازی نرم افزار وجود ندارد
- طراحی مکانیکی ساده به معنی نقاط خرابی کمتر و تعمیر میدانی آسان تر است
- مناسب برای تولید کم اختلاط و درازمدت که در آن وسایل به ندرت تغییر می کنند
جایی که سیستم های دستی کوتاه می آیند
- مقیاس زمانی تغییر به طور مستقیم با مهارت اپراتور و سطح خستگی
- تکرارپذیری به تکنیک دستی ثابت، معرفی تغییر واریانس به شیفت بستگی دارد
- برای چرخه های ماشینکاری خاموش یا بدون مراقبت عملی نیست
- مقیاس بندی به پالت های متعدد یا کارهای با ترکیب بالا، سربار نیروی کار را چند برابر می کند
در عمل، یک دستگاه مکان یابی دستی یک انتخاب مناسب برای کارگاههایی است که دارای یک خانواده محدود با تعویض وسایل ثابت هستند، جایی که هزینه نیروی کار صندلیهای دستی نسبت به کل زمان کار ناچیز است.
سیستم موقعیت یابی نقطه صفر پنوماتیک: قابلیت تکرار خودکار در رابط فیکسچر
A سیستم موقعیت یابی نقطه صفر پنوماتیکی جای نشیمن و گیره دستی را با ماژول های قفل هوا که در زیر صفحه یا پالت فیکسچر نصب شده اند جایگزین می کند. هوای فشرده یک مکانیسم قفل، اغلب یک عنصر قفل توپ یا کولت را به سمت درگیری سوق می دهد، و صفحه را با نیروی ثابت و قابل تکرار در هر چرخه به پایین روی سطح مرجع می کشد.

اصل عملیات اصلی
این سیستم معمولاً در سه مرحله کار می کند: فشار هوا یک عنصر قفل را در داخل ماژول پایه جمع می کند یا گسترش می دهد، گل میخ جفت صفحه فیکسچر ماژول را درگیر می کند، و فنر قفل شده یا نیروی هوایی صفحه را تا زیر ده میکرون تکرارپذیری در هزاران چرخه نگه می دارد. از آنجایی که نیروی قفل از یک مدار پنوماتیک کنترل شده به جای دست انسان ناشی می شود، واریانس قسمت به قسمت در نیروی گیره به شدت کاهش می یابد.
مزایای عملیاتی
| عامل | تاثیر معمولی |
|---|---|
| زمان تغییر | ثانیه به جای دقیقه در هر تعویض ثابت |
| تکرارپذیری | مکان ثابت در محدوده میکرون تک رقمی |
| وابستگی به اپراتور | حداقل، تعامل دکمه ای یا خودکار است |
| سازگاری با اتوماسیون | با بارگیری ربات و تعویض پالت ادغام می شود |
معامله ساده است: سرمایه گذاری اولیه بالاتر در ماژول ها، زیرساخت تامین هوا، و اغلب دریچه ها یا سنسورهای کنترل برای تأیید وضعیت قفل قبل از شروع چرخه.
کتابچه راهنمای کاربر در مقابل پنوماتیک: مقایسه ساختار یافته
انتخاب بین این دو به ندرت در مورد این است که کدام فناوری از نظر عینی بهتر است. این در مورد تطبیق سیستم با حجم تولید، تنوع قطعه و سرمایه موجود است. جدول زیر مبادلات بین عواملی را که بیشترین اهمیت را در سطح فروشگاه دارند نشان می دهد.
| معیارها | دستگاه مکان یابی دستی | سیستم موقعیت یابی نقطه صفر پنوماتیک |
|---|---|---|
| هزینه اولیه | کم | متوسط به بالا |
| سرعت تغییر | دقیقه، وابسته به اپراتور | ثانیه، تا حد زیادی خودکار |
| تکرارپذیری | متغیر با تکنیک | به طور مداوم بالا |
| زیرساخت های مورد نیاز | هیچ کدام فراتر از خود فیکسچر | هوای فشرده، احتمالا منطق کنترل |
| بهترین تناسب | کم-mix, long-run jobs | سلولهای خودکار با ترکیب بالا، تغییر مکرر |
| تعمیر و نگهداری | حداقل، عمدتاً بازرسی لباس | چک های دوره ای مهر و موم و خطوط هوایی |
یک قانون کلی مفید: اگر تعویض وسایل بیش از چند بار در هر شیفت انجام شود، صرفه جویی در نیروی کار ناشی از سیستم پنوماتیک معمولاً بر هزینه تجهیزات اضافه شده در عرض یک تا دو سال، بسته به نرخ ساعتی دستگاه و اندازه دسته، بیشتر است.
تجسم گردش کار Changeover
نمودار زیر ترتیب مراحل را برای هر رویکرد، از رسیدن قطعه به ماشین تا شروع چرخه، در تضاد قرار می دهد.
سیستم های گرفتن: حلقه مفقوده در کار کامل
قرار دادن و بستن صفحه فیکسچر تنها نیمی از معادله کار است. نیمه دیگر نحوه نگه داشتن قسمت جداگانه پس از نشستن صفحه است. اینجاست که سیستم های گرفتن مکانیسمهایی که مستقیماً قسمت خام یا زیرمجموعه را میبندند، مرکزی میدهند یا میگیرند، اغلب در ترکیب با پایههای نقطه صفر دستی یا پنوماتیکی وارد عمل میشوند.

انواع رایج سیستم گرفتن
- گیره های مرکزی که قسمتی را در امتداد یک محور متمرکز می کنند
- چاک های قدرت پنوماتیک یا هیدرولیک برای قطعات استوانه ای
- سیستم های فک مدولار که به سرعت بین خانواده های قطعه تعویض می شود
- گیره های چند ایستگاهی برای سلول های خودکار مبتنی بر پالت
هنگامی که سیستم های گرفتن با یک سیستم موقعیت یابی نقطه صفر پنوماتیکی جفت می شوند، کل تغییر، از میز خالی به نیمه آماده برای برش، می تواند به یک حرکت خودکار یا نیمه خودکار فشرده شود. این جفت شدن به ویژه در سیستم های تولید انعطاف پذیر که در آن دستگاه ممکن است در هر چرخه قسمت متفاوتی را ببیند بسیار ارزشمند است.
بهره وری اپراتور ماشین و توان عملیاتی تولید
زمان تغییر یک ضریب مستقیم در استفاده از اسپیندل است. ماشینی را در نظر بگیرید که در هر شیفت پنجاه قطعه چرخه کوتاه کار می کند. اگر هر تعویض فیکسچر در یک رژیم دستی پنج دقیقه هزینه داشته باشد، این بیش از چهار ساعت زمان بدون برش در یک شیفت است. همان تعویض را با یک سیستم پنوماتیک به پانزده ثانیه فشرده کنید و زمان دوک بازیابی شده می تواند به سه ساعت و نیم نزدیک شود، زمانی که مستقیماً به قطعات اضافی تولید شده یا اضافه کاری کاهش می یابد.
جایی که سودها متمرکز می شوند
| الگوی تولید | سود مورد انتظار از اتوماسیون |
|---|---|
| کارگاه پرمخاطب و کم حجم | تعداد تغییرات بزرگ نسبت به طول اجرا زیاد است |
| کم-mix, high-volume dedicated line | وسایل کوچکتر، به ندرت تغییر می کنند |
| ترکیبی با تغییرات مهندسی مکرر | انعطاف پذیری بزرگ، زمان خرابی مجدد ابزار را کاهش می دهد |
خستگی اپراتور یک عامل ثانویه اما واقعی است. نشیمنگاه دستی و پیچهای کنترل گشتاور به طور مکرر در یک شیفت هشت یا دوازده ساعته، هم فشار فیزیکی و هم نرخ خطای فزایندهای را در پایان یک شیفت ایجاد میکند. قفل خودکار آن متغیر را به طور کامل حذف می کند، که همچنین از معیارهای کیفیت سازگارتر در سراسر شیفت پشتیبانی می کند.
بهترین روشهای CNC برای سیستمهای تولید انعطافپذیر
سیستمهای تولید انعطافپذیر، که در آن چندین ماشین، پالتها، رباتها یا نوار نقالهها را به اشتراک میگذارند، فراتر از یک ماشین مستقل، نیازهای بیشتری را برای کار ایجاد میکنند. چند روش به طور مداوم سلولهای انعطافپذیر را از سلولهایی که مشکل دارند جدا میکنند:
- رابط نقطه صفر را در هر دستگاه موجود در سلول استاندارد کنید تا پالت ها بدون تنظیم قابل تعویض باشند
- قبل از شروع چرخه، تأیید وضعیت قفل را، چه از طریق سنسورهای فشار هوا یا سوئیچهای مجاورت ایجاد کنید.
- ماژولهای قفل یدکی را در دسترس داشته باشید، زیرا یک ماژول شکست خورده میتواند کل خط خودکار را متوقف کند
- فک های سیستم چنگ زدن را با هم هماهنگ کنید تا خانواده ها را از قبل جدا کنید تا توالی تغییر روبات نیازی به مداخله دستی نداشته باشد
- به جای اینکه منتظر خرابی باشید، تعمیرات پیشگیرانه را در خطوط هوایی و آب بندی برنامه ریزی کنید، زیرا تشخیص خرابی پنوماتیک در اواسط شیفت نسبت به یک مشکل مکانیکی دستی دشوارتر است.
یک سلول فقط به اندازه کندترین تغییر ثابتش انعطاف پذیر است. استاندارد کردن رابط نقطه صفر در بین ماشینها به طور مداوم تنها تصمیم با بالاترین اهرم در طراحی سیستمهای تولید انعطافپذیر است.
چگونه تصمیم بگیرید که کدام سیستم مناسب فروشگاه شما است
پاسخ درست به مجموعه کوچکی از سوالات عملی بستگی دارد تا ترجیح عمومی برای اتوماسیون. قبل از سرمایه گذاری به موارد زیر توجه کنید:
- واقعاً یک لامپ در هر شیفت چند بار تغییر می کند؟
- هزینه ساعتی کاملاً بارگذاری شده برای بیکار ماندن دستگاه در حین تعویض چقدر است؟
- آیا هوای فشرده از قبل در دستگاه موجود و قابل اطمینان است یا به زیرساخت جدیدی نیاز دارد؟
- آیا ترکیب قطعات سرمایه گذاری در سیستم های گیره همسان را نیز توجیه می کند یا یک راه حل دستی ساده برای برنامه تولید قابل پیش بینی کافی است؟
- آیا عملیات بدون مراقبت یا خاموش شدن چراغ بخشی از نقشه راه است، در این صورت نشستن دستی بدون توجه به هزینه، گزینه واقعی نیست؟
بسیاری از مغازهها روی یک رویکرد ترکیبی قرار میگیرند: سیستم موقعیتیابی نقطه صفر پنوماتیکی در ماشینهای ترکیبی بالا که فرکانس تغییر سرمایهگذاری را توجیه میکند، و دستگاههای مکانیابی دستی که در خطوط اختصاصی نگهداری میشوند، جایی که وسایل به ندرت حرکت میکنند.
سوالات متداول
Q1: آیا می توان دستگاه مکان یابی دستی را بعداً بدون تعویض صفحات فیکسچر به سیستم پنوماتیک ارتقا داد؟
در بسیاری از موارد بله، به شرطی که الگوی صفحه پایه و فاصله گل میخ با ماژول های پنوماتیکی در نظر گرفته شده سازگار باشد. در صورت پیشبینی ارتقای آینده، ارزش آن را دارد که قبل از خرید وسایل، ابعاد رابط را تأیید کنید.
Q2: یک سیستم موقعیت یابی نقطه صفر پنوماتیکی معمولاً به چه مقدار هوای فشرده نیاز دارد؟
مصرف هوا در مقایسه با سایر تجهیزات فروشگاهی پنوماتیک عموماً متوسط است، زیرا ماژولها بهجای کار مداوم در حین قفل کردن و باز کردن قفل به طور مختصری فعال میشوند.
Q3: آیا سیستم های گرفتن فقط با پایه های پنوماتیک کار می کنند؟
خیر. سیستم های دستگیره را می توان بر روی وسایلی که روی پایه های نقطه صفر دستی یا پنوماتیکی قرار می گیرند، نصب کرد. انتخاب مکانیزم گرفتن بیشتر به هندسه قطعه بستگی دارد تا به روش مکان یابی زیربنایی.
Q4: تفاوت تکرارپذیری معمولی بین سیستم های دستی و پنوماتیک چیست؟
سیستمهای پنوماتیکی معمولاً تکرارپذیری محکمتر و ثابتتری دارند، زیرا نیروی قفل و نشیمنگاه بهجای دستی بهطور مکانیکی کنترل میشوند، اگرچه یک اپراتور ماهر با استفاده از یک دستگاه مکانیابی دستی که به خوبی نگهداری میشود، همچنان میتواند نتایج محکمی برای تحملهای سختتر به دست آورد.
Q5: آیا یک سیستم موقعیت یابی نقطه صفر پنوماتیکی ارزش آن را برای کارگاه های کم حجم دارد؟
این بستگی به تعداد دفعات تغییر وسایل دارد. اگر تغییر به ندرت انجام شود، دوره بازپرداخت ممکن است طولانی باشد. اگر مغازه تعداد زیادی دسته کوچک را با مبادله های مکرر انجام دهد، صرفه جویی در کار و زمان دوک نخ ریسی اغلب سرمایه گذاری را در یک بازه زمانی معقول توجیه می کند.
آخرین اخبار
- 5-Axis Workholding: How Zero-Point Systems and Vises Maximize Machining Stability
- لوازم جانبی مکان یابی و تراز کردن چگونه دقت ماشینکاری CNC را تعریف می کنند؟
- کدام سیستم بستن بهترین دقت و توان عملیاتی را برای مرکز ماشینکاری عمودی شما ارائه می دهد؟
- سریع ترین راه برای کاهش زمان راه اندازی CNC با پالت، گریپر یا دستگاه های تغییر سریع دستی چیست؟
آخرین اخبار
-
لوازم جانبی مکان یابی و تراز کردن چگونه دقت ماشینکاری CNC را تعریف می کنند؟مقدمه: هزینه پنهان ناهماهنگی در ماشینکاری CNC، تفاوت بین یک جزء دقیق با ارزش بالا و یک قطعه ضایعات اغلب به کسری از میلی متر می رسد. در حالی که دوک ها، ابزارهای برش و سیستم های کنترل بیشتری...بیشتر بخوانید
-
کدام سیستم بستن بهترین دقت و توان عملیاتی را برای مرکز ماشینکاری عمودی شما ارائه می دهد؟چرا سیستم های بستن عملکرد VMC را تعریف می کنند؟ در مراکز ماشینکاری عمودی، سیستم گیره یک وسیله جانبی غیرفعال نیست، بلکه پیوند ساختاری بین دوک ماشین و قطعه کار است. یک تنظیم سفت و سخت و قابل...بیشتر بخوانید
-
سریع ترین راه برای کاهش زمان راه اندازی CNC با پالت، گریپر یا دستگاه های تغییر سریع دستی چیست؟در تولید CNC با مخلوط بالا، زمان راهاندازی بزرگترین فشار قابل کنترل در توان است. سیستم های تغییر سریع پالت , دستگاه های تغییر سریع گریپر ، و دستگاه های تغییر سریع دس...بیشتر بخوانید
-
چگونه سیستم های نقطه صفر پایداری قطعه کار را در ماشینکاری CNC 5 محوره بهبود می بخشند؟چرا هنگامی که مشاغل 5 محور پیچیده می شوند، پایداری قطعه کار از بین می رود؟ یک مرکز ماشینکاری 5 محوره ارزش خود را با بریدن پنج وجه از یک قطعه بدون یک گیره مجدد دستی بدست می آورد. این وعده ز...بیشتر بخوانید
-
سیستم بستن نقطه صفر SET | راه حل یکپارچه سازی تغییر سریع و اتوماسیون قالب دقیق رده کاملمقدمه ساخت قالب برای قالبهای لاستیک خودرو، قالبهای مهر زنی بدنه، قالبهای شیشهای و قالبهای تزریق پلاستیک نیازمند استانداردهای سختگیرانه برای دقت موقعیتیابی مجدد، راندمان تعویض فیکسچر...بیشتر بخوانید
اگر به محصولات ما علاقه دارید، لطفا با ما مشورت کنید
اطلاعات تماس
- آدرس: 1-4 Floors, 17#03, Building 17, No. 269, Xinfeng Road, Xukou Town, Wuzhong District, Suzhou City
- فکس: +86-18112607008
- تلفن: 18051849209
- ایمیل: [email protected]
لینک سریع
مرکز اخبار
ترمینال موبایل
حق نشر © Suzhou Set System System System Co. ، Ltd. تمامی حقوق محفوظ است.
